Our website is available in multiple languages. Visiting your country's website provides you with the most relevant information. Would you like to switch?
Choose your country

Subsidiaries
Sales partner

Subsidiaries

Subsidiaries
Sales partner

Sales partner

Language
Language
Language
Language
október 20, 2026
A Murrelektronik és a Danfoss új korszakot teremt a robotautomatizálásban
A decentralizált szervovezérlés rugalmas, kompakt robotautomatizálást tesz lehetővé

A Murrelektronik az automatizálási és értékesítési technológiák globális szolgáltatója, amely kiemelt figyelmet fordít a decentralizált rendszerarchitektúrákra. Mivel a gépgyártók a hagyományos, kapcsolószekrény-alapú robotarchitektúrák helyett egyre inkább a rugalmasabb alternatívákat keresik, a vállalat egy ettől eltérő megközelítés kidolgozását tűzte ki céljául. A Danfoss vállalattal közösen a Murrelektronik olyan robotikai koncepciót fejlesztett ki, amely megmutatja, hogyan integrálható a robotika egy decentralizált automatizálási architektúrába. Az autonox Robotics vállalat a mechanika és az üzembe helyezés területén nyújtott támogatást.
A kihívás: A decentralizált automatizálás kiterjesztése a robotikára
A Vario-X automatizálási platform keretében a Murrelektronik egy olyan alkalmazási példát kívánt kifejleszteni, amely szemlélteti, hogyan terjeszthetők ki a decentralizált automatizálás elvei a robotikára a gépbe integrált ipari robottechnológia és szervohajtások alkalmazásával. A Vario-X azért került kifejlesztésre, hogy a vezérlést, az áramelosztást és a bemeneteket/kimeneteket közelebb vigyék a géphez. Ezáltal a terepi szinten kínál moduláris alternatívát a hagyományos, kapcsolószekrény-alapú automatizálási architektúrákkal szemben. A kezdeményezés célja az volt, hogy a gépgyártók és rendszerintegrátorok számára egy gyakorlati útmutatót és referenciát nyújtson a jövőbeli moduláris géptervezési koncepciókhoz.
A hagyományos ipari robotrendszerek általában központosított architektúrán alapulnak, ahol a robotvezérlés és a szervohajtások egy kapcsolószekrényben kapnak helyet. Egy ilyen hagyományos, központosított szervomegoldásnál minden egyes motorhoz saját táp- és visszacsatoló csatlakozásra van szükség, ami bonyolult kábelezéshez, valamint a szervohajtások és a motorok közötti hosszú kábelekhez vezet. Ez bonyolultabb telepítést eredményez, nagyobb helyet igényel a kapcsolószekrényben, és korlátozhatja a rugalmasságot a moduláris gépgyártás során.
A koncepció gyakorlati megvalósításához a Murrelektroniknak egy olyan hajtásmegoldásra volt szüksége, amely lehetővé teszi a közvetlenül a robotra történő, decentralizált telepítést, miközben biztosítja a robotalkalmazásokhoz szükséges precizitást, biztonságot és kommunikációs képességet. A projekt legfőbb kihívásának az bizonyult, hogy mindezen elvárásokat egyetlen platformba integrálják.
A megoldás: Közvetlenül a robotra szerelt, decentralizált szervohajtások
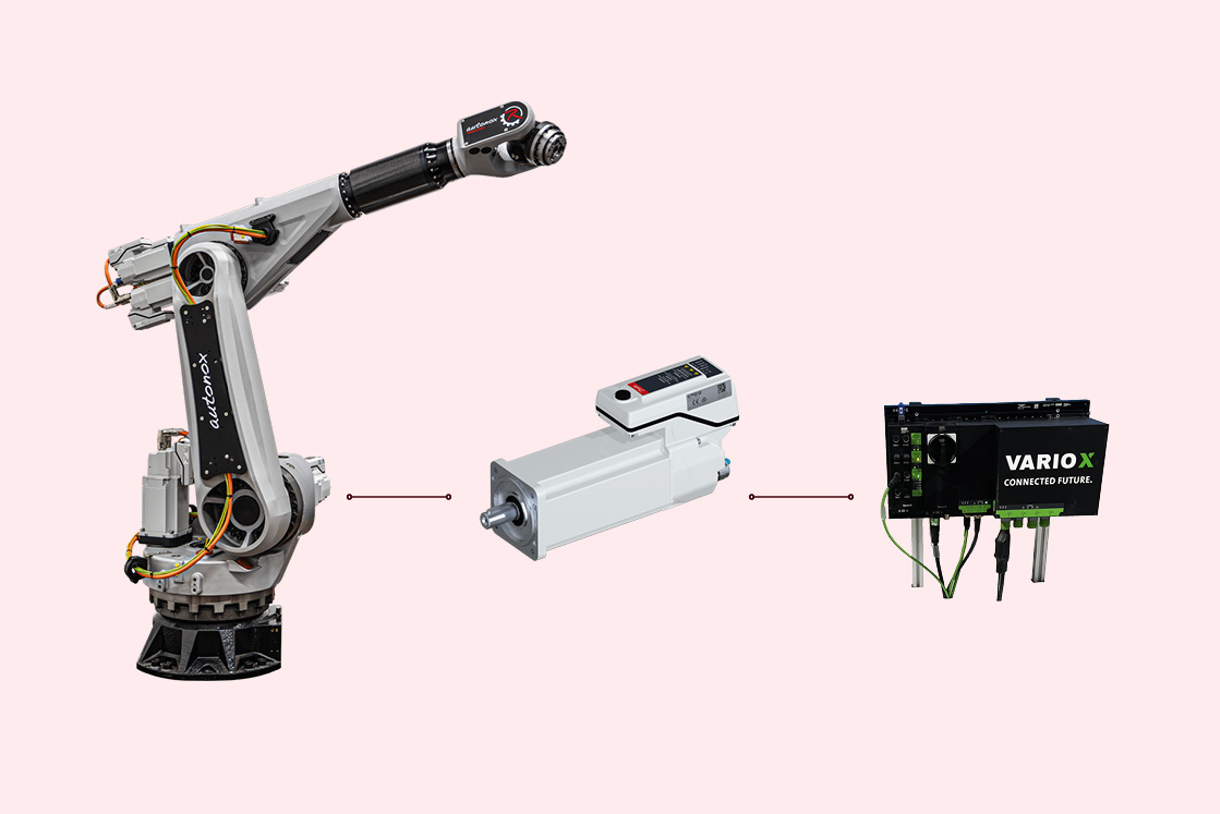
A Murrelektronik a VLT® FlexMotion™ platformot választotta a projekt mozgásvezérlési alapjául. A koncepció kidolgozásán a Danfoss vállalattal, míg a mechanikai megvalósításon az autonox Robotics csapattal dolgozott együtt. A megoldást egy 6 tengelyes ipari roboton mutatták be, amelyet olyan alkalmazásokhoz terveztek, mint az anyagmozgatás, az összeszerelés, az adagolás és a hegesztés.
Alapvető elvárás volt egy olyan decentralizált szervoplatform, amely közvetlenül a robotra szerelhető, miközben fejlett mozgásvezérlést, funkcionális biztonságot és nyílt kommunikációt biztosít. A Murrelektronik elmondása szerint a Danfoss szervokínálata pontosan azzal tűnt ki, hogy ezeket a követelményeket egyetlen megoldásban egyesítette.
„Alaposan feltérképeztük a piacot egy decentralizált szervomegoldás után kutatva, és a VLT® Integrated Servo Drive ISD® 520 tökéletesen illett a koncepciónkba. A korszerű robottechnikai alkalmazások esetében a „Safe Torque Off” (biztonságos nyomatéklekapcsolás) funkció önmagában már nem elegendő. Olyan korszerű, biztonságos mozgásfunkciókra van szükségünk, amelyekkel zökkenőmentesen összehangolható a rugalmasság, a produktivitás és a berendezések üzembiztonsága.”
Marco Bosch, a Murrelektronik globális rendszermérnöki igazgatója
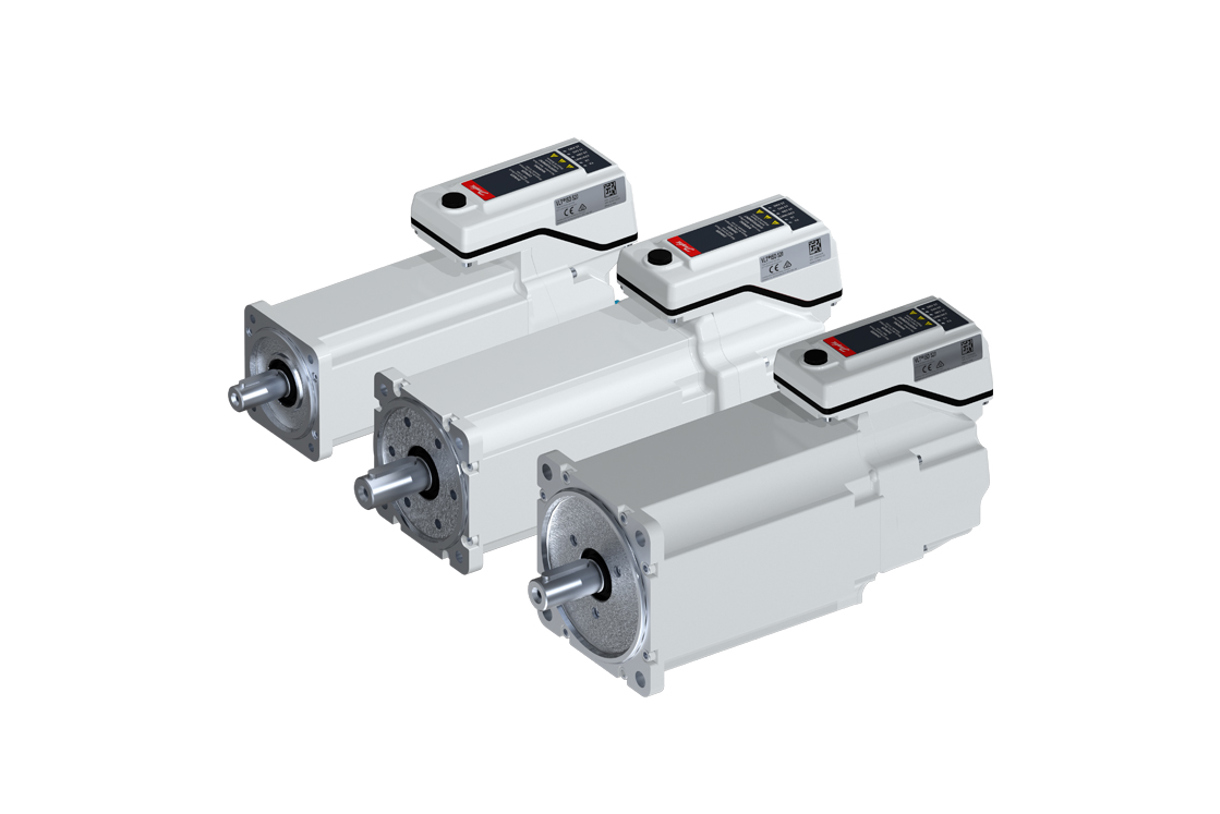
A Danfoss a VLT® FlexMotion™ portfólióból biztosította a hajtástechnikát, beleértve a VLT® Integrated Servo Drive ISD® 520 integrált szervohajtást, a VLT® Power Supply Module PSM 520 tápegységmodult, valamint a beépített „Decentral Access Module” (DAM) opciós kártyát, amely a hibrid kábelekkel együtt központi áramellátást biztosít a decentralizált hajtások számára. Ezek a komponensek együttesen tették lehetővé a robotikai alkalmazáshoz szükséges nagy pontosságú és dinamikus mozgásvezérlést. Ezzel párhuzamosan támogatták a Murrelektronik azon célját, hogy bemutassa a decentralizált architektúrát és a kapcsolószekrény csökkentett helyigényét a robotautomatizálásban.
A VLT® Integrated Servo Drive ISD® 520 egyetlen kompakt egységben egyesíti a szervohajtást és a szervomotort. Mivel a szervohajtások közvetlenül a robotkaron helyezkednek el, a megoldás feleslegessé teszi a hagyományos, kapcsolószekrény-alapú szervotelepítéseket, és a Daisy-Chain kábelezés révén egy teljesen decentralizált géparchitektúrát tesz lehetővé. A mozgásvezérlés magába a hajtásba van integrálva, a könnyű csatlakoztathatóságnak köszönhetően pedig a Murrelektronik gond nélkül be tudta építeni a Danfoss megoldását a saját fejlesztői környezetébe.
A Murrelektronik PLC-környezetébe történő zökkenőmentes integráció hozzájárult a rendszerintegráció leegyszerűsítéséhez, és gyorsabb üzembe helyezést tett lehetővé, ami megkönnyítette a koncepció validálását.
„Bár a koncepciótanulmány egy csuklókaros mechanizmust mutat be, a Daisy-Chain elv a delta-kinematikánál mutatkozik meg igazán. Az autonox szemszögéből a Daisy-Chain elvben rejlő párhuzamos mechanika és hajtástechnika kombinációja egyértelműen hangsúlyozza a decentralizált architektúrák felé mutató trendet: az integrált szervohajtások, a csökkentett hibrid kábelezés és a nyílt interfészek kimagasló dinamikus teljesítményt tesznek lehetővé, miközben jelentősen csökkentik az integrációs és karbantartási költségeket.”
Julien Schuhler, az autonox Robotics kutatási és fejlesztési igazgatója
A VLT® FlexMotion™ portfólió kiemelkedett a mezőnyből, és több döntő fontosságú előnyének köszönhetően esett rá a választás:
- Decentralizált szervohajtás, amely lehetővé teszi a szervomotorok közvetlen beépítését a gépbe, ezáltal csökkentve a kapcsolószekrényben szükséges telepítési helyet
- Rendkívül precíz és dinamikus mozgásvezérlés, amely elengedhetetlen a robotikai alkalmazásokhoz
- Átlátható és minimális kábelezés a Daisy-Chain koncepciónak köszönhetően
- Többféle ipari protokollt támogató nyílt kommunikáció, valamint egy újszerű decentralizációs megközelítés
- Beépített korszerű biztonsági funkciók és integrált biztonsági fékek, amelyek szavatolják a kezelő biztonságát, miközben csökkentik a rendszer bonyolultságát
- Kompakt hajtások, amelyek lehetővé teszik a közvetlen felszerelést a robotkarra
- Széles portfólió szervohajtás-méretek és motor-nyomatékváltozatok gazdag választékával, minden egyes robottengelyhez igazodva
- A moduláris és rugalmas géptervezési koncepciók hatékony támogatása
- Szilícium-karbid (SiC) modulok az optimalizált termikus hatásfok és teljesítmény érdekében
Szoros műszaki együttműködés
Ebben az esetben nem egy szokványos robottelepítésről volt szó, hanem egy stratégiai validációs projektről, amelynek célja a robotikai architektúra egy új megközelítésének bemutatása volt.
Egy hathónapos időszak során a Murrelektronik, az autonox Robotics és a Danfoss egyesítette szakértelmét a decentralizált automatizálás, a robotmechanika és a mozgásvezérlés területén, hogy kifejlesszenek egy teljesen működőképes robotikai platformot. A három partner közötti szoros műszaki együttműködés kulcsfontosságú volt ahhoz, hogy a koncepció a gyakorlatban is működjön.
„A VLT® Integrated Servo Drive ISD® 520 szervohajtásaink, valamint a Murrelektronik és az autonox Robotics szakértelmének ötvözésével egy olyan forradalmi robotikai megoldást hoztunk létre, amely a minimálisra csökkenti a berendezés helyigényét. Kiemelten fontos számomra olyan szilárd partnerségek kialakítása, amelyek hatékony megoldást nyújtanak az ügyfelek problémáira, és új távlatokat nyitnak az automatizálási technológiák előtt. Közösen nem csupán alkatrészeket értékesítünk, hanem a gépgyártás jövőjét hozzuk el.”
Christian Schröder, a Danfoss hajtástechnikai részlegének globális üzletfejlesztési igazgatója
Az eredmény: Egy skálázható koncepció a robotautomatizálási architektúrához
A projekt egy kipróbált és teljesen működőképes, kompakt, decentralizált automatizálási architektúrát eredményezett, amely gyakorlati referenciamegoldást nyújt a decentralizált gépkoncepciókkal foglalkozó gépgyártók, OEM-gyártók és rendszerintegrátorok számára. A szervohajtások közvetlenül a robotra történő áthelyezésével és a kapcsolószekrényben lévő szervohajtások elhagyásával a megoldás 60%-kal csökkentette a kapcsolószekrény helyigényét. A Daisy-Chain kábelezési koncepció ráadásul akár 80%-kal is lerövidítette a kábelhosszt, ami hozzájárult a kábelezési költségek csökkentéséhez, miközben átláthatóbb és kompaktabb géparchitektúrát hozott létre.
Az ISD® 520 a legtöbb elterjedt ipari kommunikációs protokollt támogatja, ami megkönnyíti a beépítését a legkülönbözőbb automatizálási környezetekbe, és gyors, egyszerű üzembe helyezést tesz lehetővé.
Ezek a képességek együttesen hűen szemléltetik, hogyan segíthet a decentralizált mozgásvezérlés a gépgyártóknak a komplexitás csökkentésében, a rugalmasság növelésében, valamint a decentralizált géparchitektúrák robotikára történő kiterjesztésében.
Szerző: Danfoss


Újdonságok a vállalatunktól
Az IO-Link testközeli megismerése
Találkozzon a Murrelektronikkal idén is a Micro-Fair-en, a budapesti IO-Link User Workshop-on
Az EcoVadis arany minősítés a Murrelektronik számára
Az elismerés hangsúlyozza a vállalat környezet, az emberi jogok és a felelős gazdaságirányítás iránti elkötelezettségét
A Murrelektronik és a montratec egyesíti erőit a rugalmas intralogisztikáért
A Murrelektronik automatizálási technológiája köti hálózatba a montrac® szállítórendszereket